
Heim / Nachricht / Branchennachrichten / Wie reduziert ein bürstenloser Gleichstromgetriebemotor den Lärm in industriellen Anwendungen?

 Sprache
Anwendungsbranche
Agv
Automatisierte Roboter
Laserschnitt
Logistiksortierung
Photovoltaik-Kraftstation
Medizinprodukte
Wie reduziert ein bürstenloser Gleichstromgetriebemotor den Lärm in industriellen Anwendungen?
Ein 650 kg schweres fahrerloses Transportfahrzeug (FTS), das sich mit 1,2 m/s durch eine Lebensmittelverpackungshalle bewegte, strahlte mit seinem originalen bürstenbehafteten Gleichstromgetriebemotor einen Antriebslärm von 73 dBA aus. Nachdem das gleiche Fahrzeug mit einem 48 V umgerüstet wurde bürstenloser Gleichstrom-Getriebemotor und einer Präzisions-Planetenstufe sank der gemessene Pegel bei identischer Geschwindigkeit und Entfernung auf 61 dBA. Dieser Unterschied von 12 dB ist keine Marketingzahl; Dies geschieht durch die Entfernung des Bürsten-Kollektor-Kontakts, die Verbesserung der Zahneingriffsgenauigkeit und die Verkürzung des Vibrationswegs im Maschinenrahmen.
In diesem Artikel wird erklärt, wie ein bürstenloser Gleichstrom-Getriebemotor den Lärm in industriellen Anwendungen reduziert, wie weit die Reduzierung tatsächlich gehen kann und welche Komponentenentscheidungen über die endgültige Anzahl entscheiden. Kurz gesagt: Der Motor entfernt die dominierende Hochfrequenzquelle und das Getriebe bestimmt, wie viel der verbleibenden Vibration hörbar wird. Das Zusammenspiel beider Faktoren ist der Grund dafür, dass ein Motortausch allein selten den vollen möglichen Nutzen bringt.
Durch die Eliminierung der Bürstenreibung wird die Geräuschquelle mit der höchsten Frequenz entfernt
Wenn Sie einen Gleichstrommotor von der bürstenbehafteten auf die bürstenlose Kommutierung umstellen, verschwindet die lauteste Geräuschquelle, bevor eine andere Änderung vorgenommen wird.
Bei einem Gleichstrommotor mit Bürsten gleiten die Kohlebürsten gegen die Kommutatorsegmente. Bei jedem Segmentübergang wird der Strom unterbrochen und neu gestartet, wodurch Mikrolichtbögen und mechanische Kontaktgeräusche entstehen. Das Ergebnis ist Breitbandrauschen, das zwischen 3 kHz und 8 kHz am stärksten ist, einem Band, in dem das menschliche Gehör am empfindlichsten ist. Aus diesem Grund klingt ein Bürstenmotor hart, selbst wenn sein Gesamt-Dezibelwert moderat ist. Ein bürstenloser Gleichstromgetriebemotor ersetzt den mechanischen Kommutator durch eine durch Hallsensoren ausgelöste elektronische Kommutierung. Es gibt keine Bürsten zum Gleiten, keine Bögen zum Zischen und keine periodischen Kontaktunterbrechungen.
Typische unbelastete Schallpegelmessungen bei 3000 U/min belegen, dass ein 60-W-Gleichstromgetriebemotor mit Bürsten im Bereich von 62–68 dBA liegt, während eine entsprechende bürstenlose Einheit mit dem gleichen Getriebe und der gleichen Montage bei etwa 55–60 dBA liegt. Die Reduzierung konzentriert sich auf das Hochfrequenzband, sodass die wahrgenommene Änderung größer ist, als die reine Zahl vermuten lässt. Dieselbe bürstenlose Architektur, die reduziert Laufgeräusche bei Haushaltsgeräten lässt sich direkt auf Industrierahmen skalieren.
Da eine Reduzierung um 10 dBA für das menschliche Ohr etwa halb so laut klingt, verändert das Entfernen des Bürsten-Kollektor-Kontakts nicht nur seine Lautstärke, sondern auch den Charakter des Maschinengeräuschs.
-12 dBA Typische A-gewichtete Untersetzung eines kompletten Getriebemotors bei gleicher Drehzahl und Last
3-8 kHz Frequenzband, das verschwindet, wenn die mechanische Kommutierung eliminiert wird
0 Im Motor verbliebene mechanische Schleifkontakte verschleißen, bilden Lichtbögen und erzeugen Geräusche
Gear Precision legt den Geräuschpegel fest, nachdem das Bürstengeräusch entfernt wurde
Sobald die Bürstengeräusche verschwunden sind, wird das Getriebe zum Geräuschpegel, und die Getriebepräzision entscheidet darüber, wie tief dieser Pegel liegt.
Getriebegeräusche werden durch Übertragungsfehler erzeugt, die als Differenz zwischen der idealen Eingriffsbewegung eines Zahnradpaars und der tatsächlich unter Last übertragenen Bewegung definiert sind und durch Zahnprofilabweichungen, Teilungsfehler und elastische Durchbiegung verursacht werden. Bei einem Getriebemotor mit Bürsten wird dieses tonale Geräusch unter 2 kHz normalerweise durch Bürstengeräusche überdeckt. Nach dem Wechsel zu einem bürstenlosen Motor verschwindet die Maskierung und die Zahneingriffsfrequenzen werden zur dominanten hörbaren Signatur, typischerweise 500 Hz bis 2 kHz, tonartig und stark mit der Geschwindigkeit und der Zähnezahl korreliert.
Die richtige Reihenfolge ist daher, zuerst die Motorbürsten zu entfernen und dann den Übertragungsfehler zu reduzieren. Schrägverzahnungen erzeugen eine geringere Spitzenerregung als Stirnräder, da die Lastübertragung allmählich erfolgt. Präzisions-Planetengetriebe mit gehärteten und geschliffenen Zahnflanken reduzieren Übertragungsfehler weiter als Wälzräder. Das Spiel sollte durch eine leichte Vorspannung kontrolliert werden: Null Spiel beseitigt Stöße, während eine übermäßige Vorspannung Reibungsgeräusche und Hitze verursacht. Hersteller, die Motor und Getriebe in einem Gehäuse integrieren, wie die hier angebotene bürstenlose DC-Getriebemotorenreihe, reduzieren die Montagevariation an der Quelle.
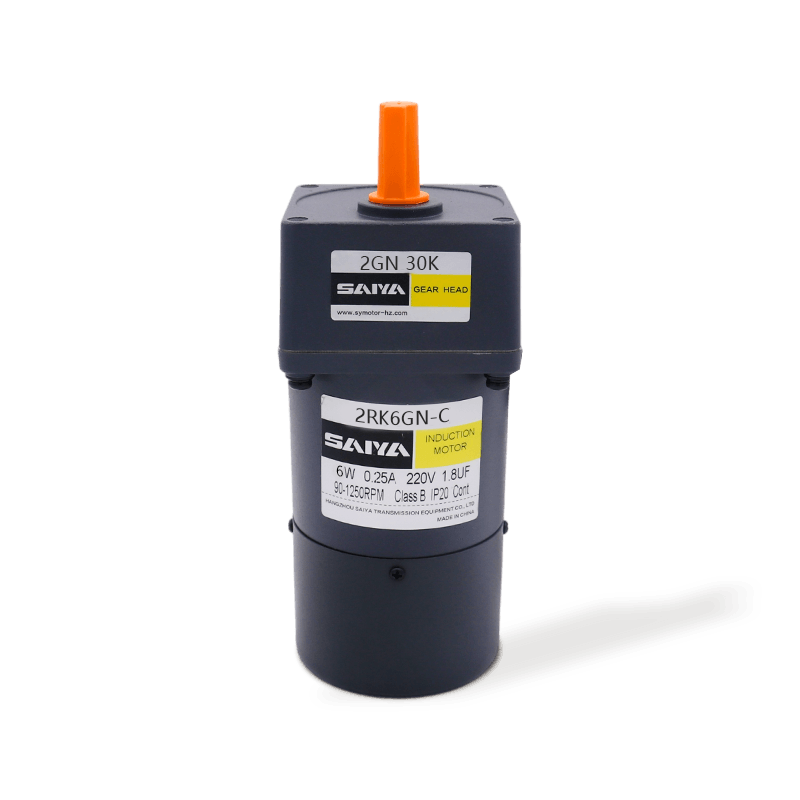 Hochleistungsfähige bürstenlose DC-Getriebemotoren mit Planetenstufe Diese Produktlinie umfasst bürstenlose 24-V- bis 230-V-Getriebemotoren, die für einen leisen Betrieb ausgelegt sind. Der Kontext hebt eine Geräuschreduzierung von 12 dB in Kombination mit einem Präzisionsplanetengetriebe hervor, sodass diese Seite für die Auswahl der richtigen Kombination unerlässlich ist. Produkt anzeigen →
Gebürsteter Gleichstrom-Getriebemotor
- Mechanischer Bürsten-Kommutator-Kontakt
- Breitbandiges Hochfrequenzrauschen, 3-8 kHz
- Gesamtpegel der Einheit: 60–68 dBA
- Der Bürstenverschleiß erhöht die Geräuschentwicklung über die Lebensdauer
- Lichtbögen erzeugen elektromagnetische Störungen und hörbares Zischen
Bürstenloser Gleichstrom-Getriebemotor
- Elektronische Kommutierung, kein Schleifkontakt
- Tonales Getriebegeräusch, 0,5-2 kHz
- Gesamtpegel der Einheit: 52–62 dBA
- Das Geräuschprofil bleibt über die gesamte Lebensdauer stabil
- Geringe EMI, sauberes Hochfrequenzspektrum
Eine praktische Konsequenz: Durch die Umstellung auf einen bürstenlosen Motor ohne Aufrüstung eines minderwertigen Stirnradgetriebes werden in der Regel nur 5–7 dBA wiederhergestellt. Durch die Kombination des bürstenlosen Motors mit einer Präzisions-Planetenstufe werden 10–14 dBA wiederhergestellt. Das Getriebe entscheidet darüber, wie viel von der Motoraufrüstung Sie tatsächlich hören.
Montage und Resonanz entscheiden darüber, ob ein leiser Motor unter Last ruhig bleibt
Ein geräuscharmer Motor ist nur so leise wie die Struktur, an der er befestigt ist.
Selbst ein gut kommutierter bürstenloser Motor erzeugt eine geringe Drehmomentwelligkeit und Rastharmonische. Wenn eine Montagehalterung eine Eigenfrequenz in der Nähe dieser Oberwellen aufweist, verstärkt der Rahmen sie in abgestrahltes Rauschen. Drei Installationsvariablen sind am wichtigsten: die Steifigkeit der Montagefläche, die Ausrichtung zwischen Motor und angetriebener Welle und die Steifigkeit der Kupplung. Eine starre Flanschhalterung mit präzisionsgefertigtem Register reduziert die Vibrationsübertragung um 6–10 dB im Vergleich zu einer nachgiebigen Fußhalterung unter Riemenspannung. Eine Wellenfehlausrichtung von 0,1 mm kann das Zahneingriffsgeräusch um 3–5 dB erhöhen.
Bei FTS- und Logistikantrieben hilft der integrierte Formfaktor. Ein bürstenloser 24-V-Getriebemotor mit Planetenstufe auf einem Servoflansch hält den Vibrationsweg kurz und verschiebt Resonanzspitzen in höhere Frequenzen. Diese Konfiguration wird häufig für Schreit- und Hebeantriebe von AGVs gewählt, da sie ein geringes hörbares Geräusch mit einem hohen Überlastspielraum, typischerweise 1–3 Nm Dauerdrehmoment bei 24-V-Eingang, kombiniert und die Planetenstufe Stoßbelastungen absorbiert, anstatt sie auf den Rahmen zu übertragen.
 Bürstenloser 24-V-Getriebemotor für AGV- und Automatisierungsanwendungen Dieser kompakte 24-V-Motor liefert 25–400 W bei 3000 U/min mit einem Nenndrehmoment von 0,08 Nm. Sein bürstenloses Design und die Planetenstufe reduzieren Vibrationen und Geräusche, ideal für FTS-Schreibantriebe, bei denen es auf geringe Geräuschentwicklung und einen hohen Überlastspielraum ankommt. Produkt anzeigen →
Feldergebnis: Ein AGV, das von einem bürstenbehafteten 250-W-Motor auf einen bürstenlosen 48-V-Planetengetriebemotor umgerüstet wurde, verzeichnete einen um 11 dBA geringeren Geräuschpegel an der Bedienerposition, von 68 auf 57 dBA, ohne weitere mechanische Änderungen.
Gemessene Geräuschreduzierung: Vergleich von Antriebskonfigurationen
Die geringste reale Reduzierung ergibt sich allein aus dem Motortausch; Der größte Teil ergibt sich aus der gemeinsamen Aufrüstung von Motor und Getriebestufe.
Die folgende Tabelle zeigt repräsentative A-bewertete Schalldruckpegel, gemessen in 1 m Entfernung vom Motorrahmen, bei 3000 U/min an der Motorwelle und ohne äußere Last. Diese Werte stellen die Streuung dar, die normalerweise in Motortestberichten zu sehen ist; Die endgültigen Werte verschieben sich je nach Montage und Belastung um 2–4 dBA.
| Konfiguration | Typisches Niveau | Dominante Frequenz | Typische Verwendung |
| Gebürstetes Gleichstrom-Stirnrad | 66-70 dBA | 3-8 kHz Breitband | Kostengünstige Förderer |
| Gebürstetes Gleichstrom-Planetengetriebe gear | 62-66 dBA | 2-5 kHz Breitband | Ältere AGV-Antriebe |
| BLDC-Stirnradgetriebe | 58-62 dBA | 1-3 kHz Ton | Budgetautomatisierung |
| BLDC-Helix-Planetengetriebe | 54-58 dBA | 0,5-1,5 kHz Ton | Verpackungs- und Sortierlinien |
| BLDC-Präzisionsplanetengetriebe | 51-55 dBA | 0,5-1 kHz Ton | AGV, Medizin, Robotik |
Wenn die Getriebestufe zusammen mit dem Motor aufgerüstet wird, erreicht die Gesamtreduzierung 12–15 dBA im Vergleich zum ursprünglichen Antrieb mit bürstenbehaftetem Stirnradgetriebe. Da sich die wahrgenommene Lautstärke alle 10 dBA halbiert, ist die Verbesserung im Werksbereich sofort hörbar.
So spezifizieren Sie einen geräuscharmen bürstenlosen Gleichstrom-Getriebemotor für Ihre Anwendung
Legen Sie einen Lärmzielwert in dBA bei 1 m fest und arbeiten Sie dann von diesem Wert aus rückwärts auf die elektrische Konstruktion des Motors, den Getriebetyp und die Montagegeometrie.
- Fixieren Sie die Betriebsgeschwindigkeit und das Drehmoment, einschließlich zeitweiliger Spitzen. Der Lärm ist normalerweise an Resonanzpunkten am schlimmsten, nicht bei Höchstgeschwindigkeit.
- Wählen Sie einen bürstenlosen Motor mit abgestimmter elektronischer Kommutierung. Bitten Sie den Hersteller um eine dBA-Messung in 1 m Entfernung an Ihrem Betriebspunkt, nicht nur im Leerlauf.
- Wählen Sie die Getriebestufe. Für tonale Geräusche unter 60 dBA ist ein Präzisionsplanetengetriebe oder ein Spiralplanetengetriebe erforderlich; Ein Stirnradgetriebe kann nur funktionieren, wenn der Zielwert über 62 dBA liegt.
- Überprüfen Sie den Montageumschlag. Bevorzugen Sie eine geflanschte Frontmontage mit bearbeitetem Register gegenüber einer dünnen Blechhalterung.
- Prototyp und Messung an der tatsächlichen Maschine, da der Rahmen im Vergleich zu einem Prüfstandstest immer ein paar Dezibel hinzufügt.
Die Spannungsauswahl steht in direktem Zusammenhang mit der Steuerungskompatibilität. Bürstenlose 24-V- und 48-V-Niederspannungs-Getriebemotoren sind Standard für FTS und mobile Geräte, während bürstenlose 220-230-V-Hochspannungs-Getriebemotoren für stationäre Industriemaschinen mit direkter AC-Bus-Stromversorgung geeignet sind. Bei Zhejiang Saiya Intelligent Manufacturing Co., Ltd. werden beide Spannungsfamilien in kompakten Rahmen mit integrierten Planetenstufen gebaut.
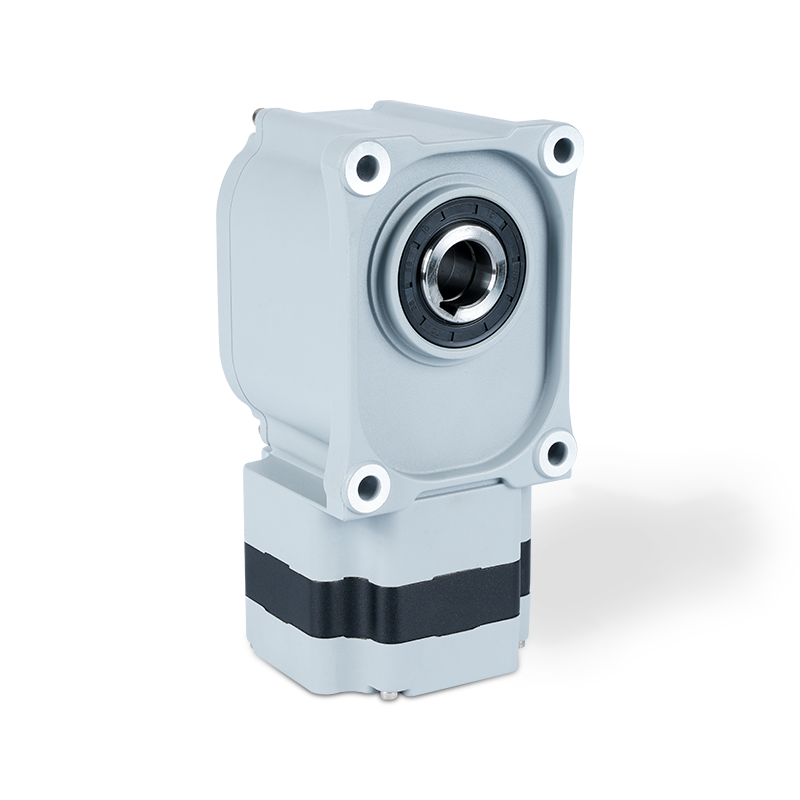 Bürstenloser 220-V-230-V-Getriebemotor für stationäre Industriemaschinen Dieser Motor wird mit standardmäßigem Industrie-Wechselstrom betrieben und bietet 10–400 W bei 3000 U/min und ein Drehmoment von bis zu 1,5 Nm. Es eignet sich für stationäre Geräte, die eine zuverlässige Bewegungssteuerung benötigen, und sein kompakter Rahmen mit integrierter Planetenstufe trägt zur Reduzierung hörbarer Geräusche bei. Produkt anzeigen →
| Parameter | Was Sie fragen sollten | Warum es wichtig ist |
| Nennspannung | 24 V, 48 V, 100–120 V oder 220–230 V | Definiert Steuerungskompatibilität und Spitzendrehmomentfähigkeit |
| Übersetzungsverhältnis | 3:1 bis 100:1, je nach Abtriebsgeschwindigkeit | Legt die Ausgangsgeschwindigkeit und die reflektierte Trägheit an der Motorwelle fest |
| Geräuschspezifikation | dBA in 1 m Entfernung, gemessen am Betriebspunkt | Die einzige Spezifikation, die Ihr Ziel tatsächlich schützt |
| Gegenreaktion | 10 Bogenminuten oder weniger für Präzisionsplanetengetriebe | Beeinflusst Getriebeheulen, Stöße und Positionierungsfehler |
| Montageart | Flansch mit bearbeitetem Register oder Fußbefestigung | Bestimmt das Resonanzverhalten und die Schwingungsübertragung |
| Schutzart | Je nach Bedarf IP40 bis IP65 | Staub und Abwaschbedingungen wirken sich auf den Langzeitlärm aus |
Faustregel: Planen Sie bei Ihrer Lärmberechnung einen Spielraum von 4–6 dB ein. Resonanz-, Belastungs- und Installationstoleranzen addieren sich im Vergleich zum unbelasteten Testbericht des Herstellers immer um ein paar Dezibel.
Häufig gestellte Fragen zum Geräuschpegel bürstenloser Gleichstromgetriebemotoren
Die folgenden vier Antworten decken die Fragen ab, die in jeder Diskussion über Lärmreduzierung zuerst auftauchen.
Wie viel leiser ist ein bürstenloser Gleichstromgetriebemotor als ein bürstenbehafteter Gleichstrommotor?
Bei einem vollständigen Getriebemotor beträgt der Unterschied bei gleicher Drehzahl und Last typischerweise 8–12 dBA und konzentriert sich auf das 3–8-kHz-Band, das die Bediener als am störendsten empfinden. Der genaue Wert hängt von der Getriebestufe und der Montagekonstruktion ab.
Ist das Getriebe oder der Motor die Hauptgeräuschquelle?
Bei einem bürstenbehafteten Getriebemotor dominiert in der Regel oberhalb von 3 kHz der Kontakt zwischen Bürste und Kommutator. Bei einem bürstenlosen Getriebemotor ist der Zahneingriff die Hauptquelle, typischerweise 0,5–2 kHz. Eine Aufrüstung des Getriebes ist daher die einzige Möglichkeit, den vollen Geräuschvorteil des bürstenlosen Designs zu nutzen.
Beeinflusst der Controller den Geräuschpegel?
Ja, deutlich. Ein Regler mit trapezförmigem Kommutierungseingang erzeugt mehr Drehmomentwelligkeit und höhere tonale Geräusche als ein Sinuskommutierungs- oder feldorientierter Regler. Auch die Schaltfrequenz muss auf die Motorinduktivität abgestimmt sein; Ein nicht übereinstimmender Controller fügt Jammern im 10-20-kHz-Band hinzu.
Kann ich einen bürstenlosen Gleichstromgetriebemotor in bestehende Anlagen nachrüsten?
Normalerweise ja, wenn Spannung, Controller-Schnittstelle, Flanschabmessungen und Übersetzungsverhältnis übereinstimmen. Das Nachrüsten von FTS- und Förderantrieben ist gängige Praxis. Da bürstenlose Motoren bei gleichem Drehmoment typischerweise kürzer sind als entsprechende Bürstenmotoren, sind Hüllkurvenkonflikte selten.
Wenn eine Maschine derzeit über 65 dBA misst, beginnen Sie mit dem Austausch des bürstenlosen Motors, messen Sie erneut und entscheiden Sie erst dann, ob auch das Getriebe ein Präzisions-Upgrade benötigt. Diese zweistufige Methode ist der schnellste Weg zu einer vertretbaren Entscheidung.
Verwandte Produkte
-
Dieser 6-W-Induktions-Wechselstrom-Getriebe ist ein effizienter, kompakter und zuverlässiger kleiner Motor, der für eine breite Palette von Industrie- und Haushaltsanwendungen geeignet ist. Motorra...
Siehe Details -
Der 6 -W -Pinsel -DC -GBEAR -Motor ist für Effizienz und Vielseitigkeit ausgelegt und für verschiedene Anwendungen geeignet. Mit einer kompakten Rahmengröße von 60 mm x 60 mm passt es nahtlos in en...
Siehe Details -
Der 10 -W -Pinsel -DC -Gangmotor bietet eine hohe Leistung und Anpassungsfähigkeit für eine Reihe von industriellen und hobbyistischen Anwendungen. Mit einer Rahmengröße von 60 mm x 60 mm ist diese...
Siehe Details -
Der 24 -V -bürstenlose Zahnradmotor ist ein vielseitiger und effizienter Motor für eine Reihe von Anwendungen. Mit den Abmessungen im Bereich von 60 mm x 60 mm bis 104 mm x 104 mm kann dieser Motor...
Siehe Details -
Der 32 mm gebürstete Planetary -Zahnradmotor ist eine kompakte und effiziente Lösung für verschiedene Anwendungen, die ein hohes Drehmoment und eine präzise Steuerung erfordern. Mit einem Durchmess...
Siehe Details -
Der 42 -mm -Pinsel -Planetary -Zahnradmotor ist eine vielseitige und effiziente Komponente, die in verschiedenen Anwendungen häufig verwendet wird, die eine präzise Drehmoment- und Geschwindigkeits...
Siehe Details -
Der 32-mm-bürstenlose Planetary-Zahnradmotor ist eine Hochleistungs-kompakte Lösung, die ideal für Anwendungen, die Effizienz und Zuverlässigkeit erfordern. Dieser Motor arbeitet bei einer Nennspan...
Siehe Details -
Der 42-mm-planetarische Motor mit bürstenlosen bürstenlosen ist ein hocheffizientes Motorprodukt, das in verschiedenen Szenarien, die eine Präzisionsübertragung erfordern, häufig verwendet wird. De...
Siehe Details -
Die SPE -Seriengetriebe, Flanschgrößenbereich mit 40, 60, 80, 120 und 160 Modellen sind so konzipiert, dass sie effiziente und robuste Stromübertragungslösungen bieten. Diese Getriebe verfügen über...
Siehe Details -
Die SPF -Serie verfügt über quadratische Ausgangsflansche, die Abmessungen von 40 mm bis 160 mm entsprechen. Diese Flansche sind so konstruiert, dass sie in verschiedenen industriellen Anwendungen ...
Siehe Details -
Der 52 mm gebürstete Planetary -Zahnradmotor ist eine kompakte und effiziente Lösung, die für verschiedene Anwendungen ausgelegt ist, die ein hohes Drehmoment und eine präzise Steuerung erfordern. ...
Siehe Details -
Der 62 -mm -Pinsel -Planetary -Zahnradmotor ist eine vielseitige und effiziente Komponente, die in verschiedenen Anwendungen häufig verwendet wird, die eine präzise Drehmoment- und Geschwindigkeits...
Siehe Details
Kontaktdaten
- TEL: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- E-mail: [email protected] / [email protected] / [email protected]
- Büro: Hangzhou Saiya Transmissionon Equipment Co., Ltd.
- Office Address: Zimmer 2201, Wanyin -Gebäude, Stadt Hangzhou, Provinz Zhejiang
- Fabrik: Zhejiang Saiya Intelligent Manufacturing Co., Ltd.
- Factory Address: Nr. 35 Gebäude, Zhongnan High-Tech Yunhe Zhigu Industrial Park, Xinan Town, Deqing County, Huzhou City, Zhejiang, China
Schneller Link
PRODUKT
Wenn Sie interessiert sind
In unseren Produkten,
Bitte konsultieren Sie uns
Copyright © Zhejiang Saiya Intelligent Manufacturing Co., Ltd. All Rights Reserved.
Custom Gear Reduction Motors Lieferanten
