
Heim / Nachricht / Branchennachrichten / So wählen Sie den richtigen Gleichstromgetriebemotor für batteriebetriebene Anwendungen aus

 Sprache
Anwendungsbranche
Agv
Automatisierte Roboter
Laserschnitt
Logistiksortierung
Photovoltaik-Kraftstation
Medizinprodukte
So wählen Sie den richtigen Gleichstromgetriebemotor für batteriebetriebene Anwendungen aus
Ein fahrerloses Transportfahrzeug, das eine Acht-Stunden-Schicht mit einem 48-V-Aggregat absolvieren muss, stellt ein anderes technisches Problem dar als eine tragbare medizinische Pumpe, die einige Minuten am Tag arbeitet. Die Wahl des richtigen Gleichstrom-Getriebemotors für batteriebetriebene Anwendungen entscheidet über Laufzeit, Blockierspielraum und Lebensdauer, bevor Software-Tuning Abhilfe schaffen kann. Ein Gleichstromgetriebemotor kombiniert einen Permanentmagnet-Gleichstrommotor mit einem integrierten Untersetzungsgetriebe, das das Ausgangsdrehmoment erhöht und die Ausgangsdrehzahl um ein festes Verhältnis reduziert; Bei Batteriegeräten ist das gleiche Design in gebürsteten und bürstenlosen Versionen mit 12-V-, 24-V- und 48-V-Wicklungen erhältlich.
So wählen Sie zunächst das richtige Drehmoment und die richtige Drehzahl für Gleichstromgetriebemotoren aus
Das Ausgangsdrehmoment und die Drehzahl bestimmen den Motor, nicht die Katalogleistung. Messen Sie die Last, die der Aktuator tatsächlich bewegt: Laufdrehmoment am Rad oder der Spindel, Losbrechmoment beim Start und die Höchstgeschwindigkeit, die die Maschine benötigt. Das Getriebeübersetzungsverhältnis bezieht diese Werte dann auf die Motorwelle. Wenn die Last 12 Nm bei 200 U/min erfordert und die Untersetzungsstufe 10:1 beträgt, muss der Motor 1,2 Nm bei 2000 U/min halten, was etwa 250 W mechanischer Leistung vor Reglerverlusten entspricht.
Addieren Sie zu dieser ersten Schätzung 15 bis 20 Prozent Spielraum für Wicklungswiderstand, Batteriedurchhang und Getriebereibung. Die praktische Regel lautet P = T x n / 9,55, wobei P die mechanische Leistung in Watt, T das Drehmoment in Nm und n die Drehzahl in U/min ist. Ein ausgearbeitetes Beispiel mit verschiedenen Lastfällen finden Sie in unserer Schritt-für-Schritt-Anleitung zur Drehmomentberechnung für Getriebemotoren.
Passen Sie die Wicklung des Gleichstromgetriebemotors an die Batteriespannung an
Die Batteriespannung entscheidet vor Beginn eines Leistungsvergleichs darüber, welche Motorfamilien infrage kommen. Ein für 48 V gewickelter Motor, der an einem 24-V-Paket betrieben wird, liefert etwa ein Viertel der Nennleistung, da die Leistung mit dem Quadrat des Spannungsverhältnisses skaliert. Stellen Sie zunächst die Akkuspannung ein: 12 V für leichte tragbare Werkzeuge, 24 V für kompakte AGV-Antriebe und Hubsäulen, 48 V für Logistikplattformen mit höherer Leistung, bei denen Stromeinsparungen am wichtigsten sind.
| Architektur | Strom bei 250 W | Motorfamilien | Auswirkungen auf die Verkabelung |
| 12 V | 20,8 A | Gebürstet 90-120 W | Starke Leiter, 30-A-Absicherung |
| 24 V | 10,4 A | Gebürstet 90–250 W, BLDC | Standardkabel, 20–50 A BMS |
| 48 V | 5,2 A | BLDC 120 W und mehr | Dünne Leiter, schnelles Laden |
Jede 250 W Dauerlast kostet bei einem 48-V-Bus etwa 5,2 A, bei einem 24-V-Bus 10,4 A und bei einem 12-V-Bus 20,8 A. Niederspannungsleitungen werden schnell teuer.
Nachdem die Packspannung festgelegt wurde, prüfen Sie die Wicklung anhand der Vollentladungskurve. Ein 24-V-Lithium-Akku kann bei einem Ladezustand von 20 % unter Last unter 21 V liegen, und die Wicklung muss bei dieser Spannung immer noch ein nutzbares Drehmoment erzeugen. Unsere bürstenlose Niederspannungs-Getriebemotorenfamilie ist genau für diesen Betriebsbereich ausgelegt.
 Bürstenloser 24-V-Gleichstromgetriebemotor für Niederspannungsbatterieanwendungen Dieser bürstenlose 24-V-Getriebemotor ist gewickelt, um das Drehmoment über die gesamte Entladekurve eines Lithium-Akkus aufrechtzuerhalten, was für batteriebetriebene Systeme geeignet ist. Mit einer Nennleistung von 25–400 W bei 3000 U/min und einem Drehmoment von 0,08 N·m bietet er einen Wirkungsgrad von 85–92 % und verlängert die Laufzeit im Vergleich zu Alternativen mit Bürsten. Produkt anzeigen →
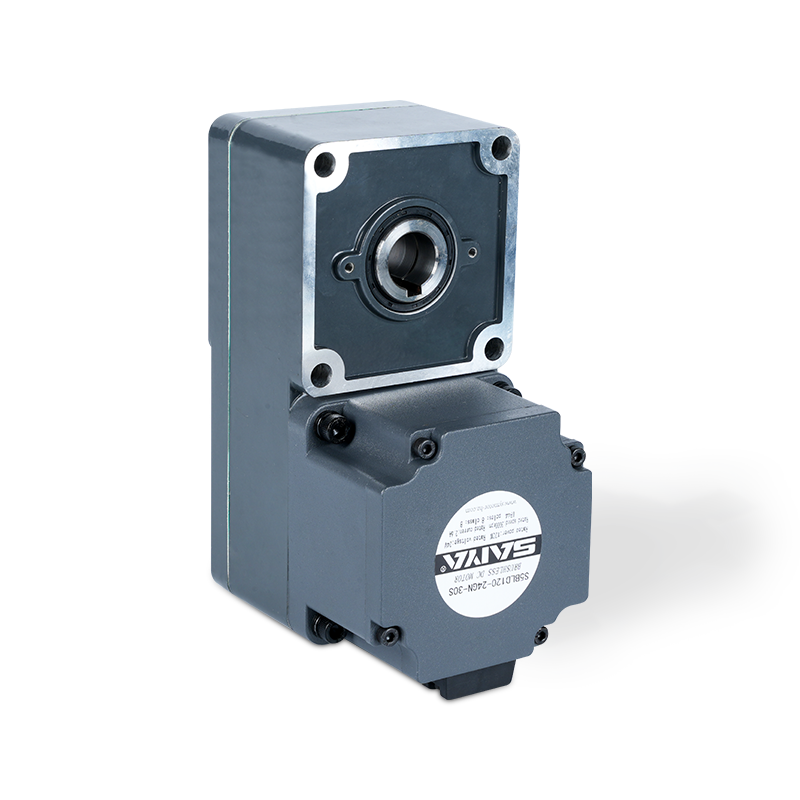 Bürstenloser 48-V-Getriebemotor mit höherem Drehmomentbereich Für Akkupacks mit höherer Spannung bietet dieser bürstenlose 48-V-Getriebemotor ein Drehmoment von 0,2–1,27 N·m bei 25–400 W und sorgt so für eine gleichbleibende Effizienz über den gesamten Betriebsbereich. Sein bürstenloses Design reduziert Wartung und Lärm und ist ideal für Automatisierungs- und Elektrofahrzeug-Antriebsstränge. Produkt anzeigen →
Bürstenbehaftete vs. bürstenlose Gleichstromgetriebemotoren: Hier entscheidet sich die Batterielaufzeit
Bürstenlose Gleichstromgetriebemotoren geben mehr Energie aus derselben Batterie zurück, da ihre Effizienz über den gesamten Betriebsbereich gleich bleibt. Ein bürstenbehafteter Gleichstromgetriebemotor erreicht typischerweise Spitzenwerte zwischen 70 % und 80 %, während ein bürstenloses Design bei gleicher Baugröße 85–92 % erreicht. Bei einem 100-Wh-Akku liefert ein Motor mit einem Wirkungsgrad von 90 % etwa 90 Wh an die Last; Ein Bürstenmotor mit einem Wirkungsgrad von 72 % liefert 72 Wh, was einer Laufzeitlücke von 18–20 % ohne Getriebeverluste entspricht.
Gebürsteter Gleichstrom-Getriebemotor
Niedrigere Steuerungskosten und einfaches Reversieren machen Bürsteneinheiten für Kurzzyklus-Akkuwerkzeuge attraktiv. Bei Teillast verschleißen die Bürsten, es entsteht Staub und die Effizienz nimmt stark ab.
Bürstenloser Gleichstrom-Getriebemotor
Höhere Effizienz, längere Lebensdauer, geringere elektromagnetische Störungen und ein leiser, sensorloser Betrieb ermöglichen eine kontinuierliche, batteriebetriebene Bewegung. Die Vorabkosten sind höher und ein Controller ist obligatorisch.
Typische Effizienztrends für 40–120 W DC-Getriebemotoren im 24–48 V-Bereich.
Bei batteriebetriebenen Antrieben ist Effizienz keine Datenblattbelohnung. Eine Effizienzlücke von 15 Punkten führt zu etwa 30 % mehr Wärme im Gehäuse und 15–20 % kürzerer Laufzeit bei gleicher Last.
Wählen Sie das Getriebe nach Lasttyp und Stoßbedingungen aus
Die Untersetzungsstufe wandelt einen schnellen Motor mit niedrigem Drehmoment in das Drehmoment um, das die Anwendung benötigt. Der Getriebetyp entscheidet jedoch, wie viel von diesem Drehmoment erhalten bleibt und wie lange die Stufe anhält. Planetengetriebe verteilen die Last auf mehrere Planetenräder, was die Drehmomentdichte erhöht, das Spiel verringert und die radiale Belastbarkeit im Vergleich zu einer parallelen Stirnradstufe mit demselben Durchmesser verbessert. Rechtwinklige Planeteneinheiten sparen Platz in Lenk- und Hubbaugruppen, fügen aber eine Kegelrad- oder Schneckenstufe hinzu, was jedoch eigene Effizienzkosten mit sich bringt.
| Getriebetyp | Gegenreaktion | Radiale Belastung | Effizienz pro Stufe | Beste Batterienutzung |
| Sporn, parallel | 0,5-1,0 Grad | Niedriger | 97–98 % | Leichte Aktuatoren, geringer Stoß |
| Planetarisch | 0,3-0,8 Grad | Höher | 95-97 % | AGV-Antrieb, Heben, Schock |
| Rechter Winkel | 0,5-1,5 Grad | Mittel | 90-95 % | Kompaktlenkung, Aufzüge |
Batteriebetriebene Roboter und AGVs durchlaufen Tausende von Start-Stopp- und Umkehrzyklen pro Schicht, sodass die Stoßkapazität wichtiger ist als das Spitzendrehmoment im Datenblatt. Ein Planetengetriebe mit Spiel unter 0,8 Grad sorgt auch dann für eine wiederholbare Positionierung, wenn der Motor mit Drehzahl- oder Positionsregelung läuft. Ein kompakter bürstenloser 42-mm-Planetengetriebemotor ist ein praktischer Ausgangspunkt für mittelschwere Akkuroboter.
In der Batterierobotik entscheidet die Stoßbelastung des Getriebes mehr über die Lebensdauer als das Spitzendrehmoment des Motors. Eine Planetenstufe mit einem Spiel von weniger als 0,8 Grad gewährleistet die Wiederholgenauigkeit der Positionierung über Tausende von Zyklen hinweg.
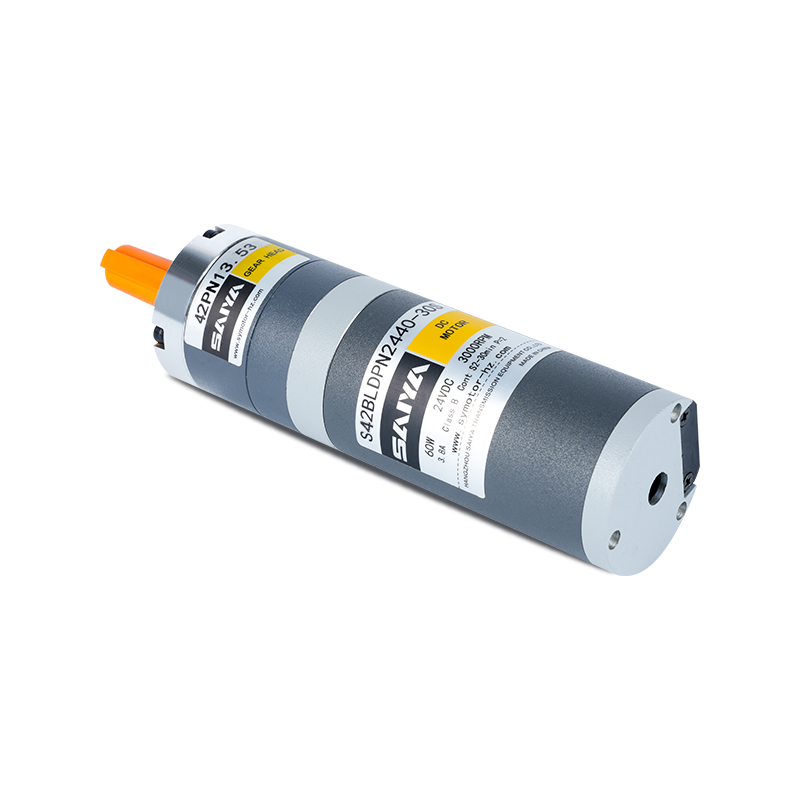 Bürstenloser 42-mm-Planetengetriebemotor mit großen Untersetzungsverhältnissen Dieser kompakte bürstenlose 42-mm-Planetenmotor bietet Untersetzungsverhältnisse von 3,7 bis 307,54 und ermöglicht so eine präzise Geschwindigkeits- und Drehmomentsteuerung für Roboter und AGVs. Mit einem Nenndrehmoment von 0,048 N·m und geringem Spiel eignet es sich für Start-Stopp-Zyklen und positionsgesteuerte Bewegungen. Produkt anzeigen →
Überprüfen Sie den Arbeitszyklus, den Temperaturanstieg und die reale Umgebung
Ein Motor, der für S1-Dauerbetrieb bei 40 °C Umgebungstemperatur ausgelegt ist, verringert sich in einem versiegelten Batteriegehäuse, das 55 °C erreicht. Die meisten batteriebetriebenen Stellantriebe laufen im S2-Kurzzeitbetrieb oder im S3-Aussetzbetrieb, und die Nennleistung legt fest, wie lange das volle Drehmoment gehalten werden kann, bevor die Wicklung den Grenzwert der Isolationsklasse überschreitet. Bestätigen Sie die Isolationsklasse, typischerweise Klasse F bei 155 °C, und den zulässigen Temperaturanstieg im Datenblatt.
Ein Permanentmagnet-Gleichstrommotor läuft mit einer Leerlaufdrehzahl proportional zur Spannung und entwickelt ein Blockierdrehmoment proportional zum Strom. Durch den Batteriedurchhang werden beide Werte in Echtzeit neu geschrieben.
Wenn ein 24-V-Akku bei 20 % Ladezustand auf 21 V abfällt, sinken Drehzahl und verfügbares Drehmoment um etwa 12 %. Geben Sie den Motor für das untere Ende der Entladekurve und nicht für die Ruhespannung an und notieren Sie den Strom bei blockiertem Rotor sowie den Nennstrom, da sowohl der Antriebsstecker als auch die Sicherungsgröße ausgelegt sind.
85-92 % Typischer bürstenloser Spitzenwirkungsgrad
20,8 bis 5,2 A Strom für 250 W von 12 V bis 48 V
10.000-20.000 Std Bürstenlos service life in continuous duty
10:1 Übersetzungsbeispiel, 0,3 bis 3,0 Nm Leistung
Eine Checkliste zur Auswahl batteriebetriebener Gleichstromgetriebemotoren
Verwenden Sie diese Reihenfolge, wenn Sie Angebote vergleichen oder ein Lieferantenangebot prüfen. Die meisten Größen- und Kompatibilitätsfehler werden bereits vor der Prototypenerstellung erkannt.
- Konvertieren Sie das Lauflastdrehmoment und die Höchstgeschwindigkeit mithilfe der Getriebeübersetzung in Motorwellenwerte und fügen Sie dann 15–20 % Spielraum hinzu.
- Verriegeln Sie die Batteriearchitektur und vergewissern Sie sich, dass die Motorwicklung mit dem unteren Ende der Entladekurve übereinstimmt.
- Wählen Sie bürstenlos, wenn Laufzeit, Geräuschentwicklung oder Lebensdauer entscheidend sind; Wählen Sie gebürstet, wenn der erste Preis und ein einfacher Controller wichtiger sind.
- Wählen Sie ein Getriebe, das Stoß- und Radiallasten trägt, ohne einen größeren Motor zu beanspruchen.
- Überprüfen Sie den Arbeitszyklus anhand der thermischen Klasse des Motors bei der tatsächlichen Gehäuseumgebung.
Wenn eine Anforderung nach diesen Prüfungen immer noch unklar ist, teilen Sie unserem Technikteam das Lastprofil und die Batteriespezifikation mit, damit die Motorspezifikationen überprüft werden können, bevor Werkzeuge oder Probenahmen durchgeführt werden.
Häufig gestellte Fragen zu batteriebetriebenen Gleichstrom-Getriebemotoren
Was ist der häufigste Fehler bei der Auswahl von Gleichstrom-Getriebemotoren für Batteriegeräte?
Dimensionierung nach Spitzendrehmoment statt Dauerlast. Eine kurze Startspitze kann durch thermische Masse und ein etwas größeres Getriebe bewältigt werden, aber ein Dauerbetrieb in der Nähe des Abwürgedrehmoments stößt an thermische Grenzen, verkürzt die Lebensdauer der Bürsten und entlädt die Batterie schneller, als die Laufzeitschätzung vermuten lässt.
Wie lange läuft ein bürstenloser Gleichstromgetriebemotor noch mit derselben Batterie?
Die Laufzeit skaliert fast direkt mit der durchschnittlichen Effizienz. Bei 85–92 % bürstenlosem Akku gegenüber 70–80 % gebürstetem Akku können Sie mit 12–20 % längerer Betriebszeit bei gleichem Akku sowie weniger Abwärme im versiegelten Batteriegehäuse rechnen.
Sollte ich mich für einen 24-V- oder 48-V-Motor für einen AGV-Antrieb entscheiden?
Verwenden Sie 24 V für kompakte AGVs bis etwa 250 W, bei denen das BMS und die Verkabelung klein bleiben. Wechseln Sie bei etwa 250 W zu 48 V, um den Strom zu halbieren, die Leitergröße zu verkleinern und das Batteriemanagement bei höherer Leistung zu vereinfachen.
Benötige ich ein Planetengetriebe für eine batteriebetriebene Anwendung?
Planetenstufen sind die sicherere Standardeinstellung für Start-Stopp-, Rückwärtsfahrt- und stoßbelastete Batterieanwendungen, da sie die Last auf mehrere Gänge verteilen. Bei gleichmäßigem und kontinuierlichem Betrieb kann ein Parallelwellen-Getriebemotor mit einem niedrigeren Übersetzungsverhältnis kostengünstiger sein.
Verwandte Produkte
-
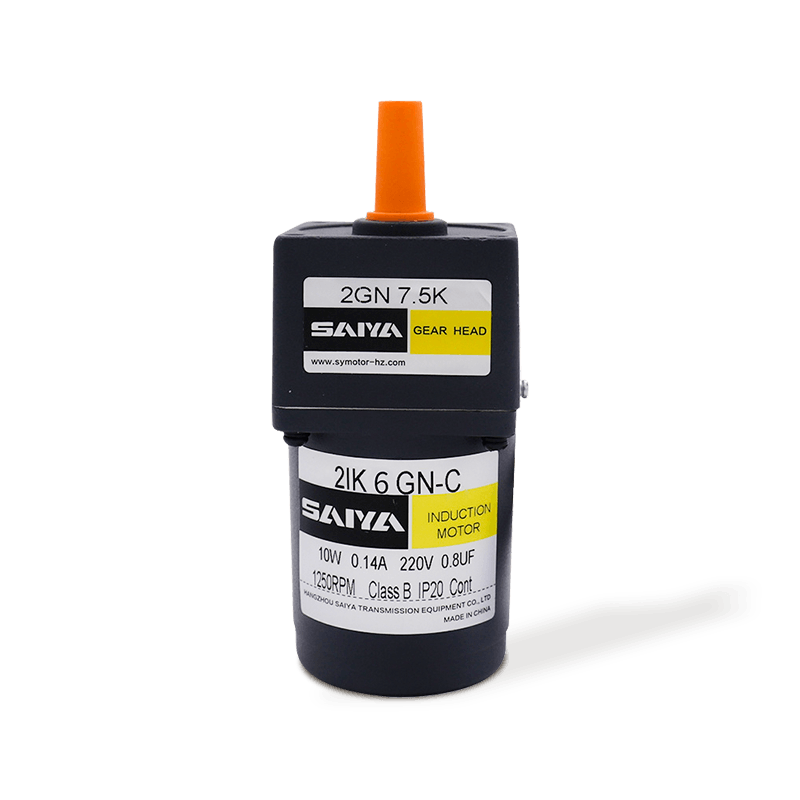
Dieser 6-W-Induktions-Wechselstrom-Getriebe ist ein effizienter, kompakter und zuverlässiger kleiner Motor, der für eine breite Palette von Industrie- und Haushaltsanwendungen geeignet ist. Motorra...
Siehe Details -
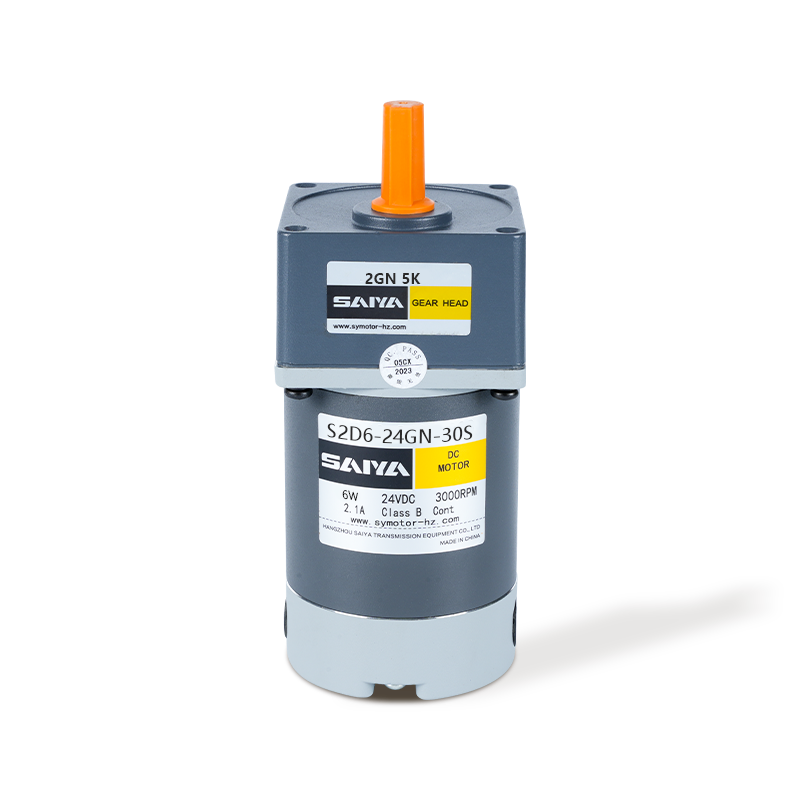
Der 6 -W -Pinsel -DC -GBEAR -Motor ist für Effizienz und Vielseitigkeit ausgelegt und für verschiedene Anwendungen geeignet. Mit einer kompakten Rahmengröße von 60 mm x 60 mm passt es nahtlos in en...
Siehe Details -
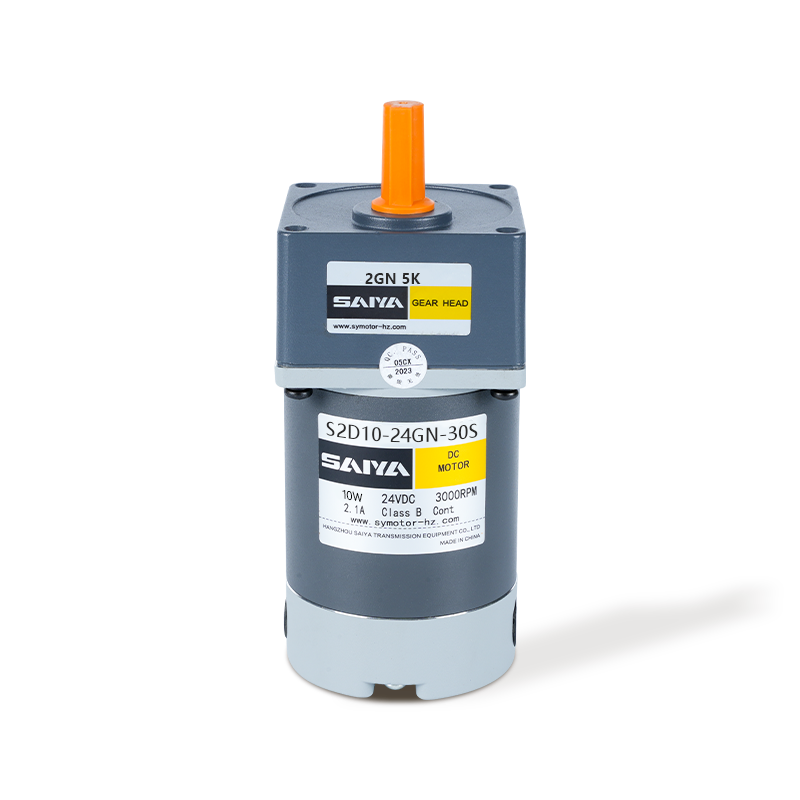
Der 10 -W -Pinsel -DC -Gangmotor bietet eine hohe Leistung und Anpassungsfähigkeit für eine Reihe von industriellen und hobbyistischen Anwendungen. Mit einer Rahmengröße von 60 mm x 60 mm ist diese...
Siehe Details -
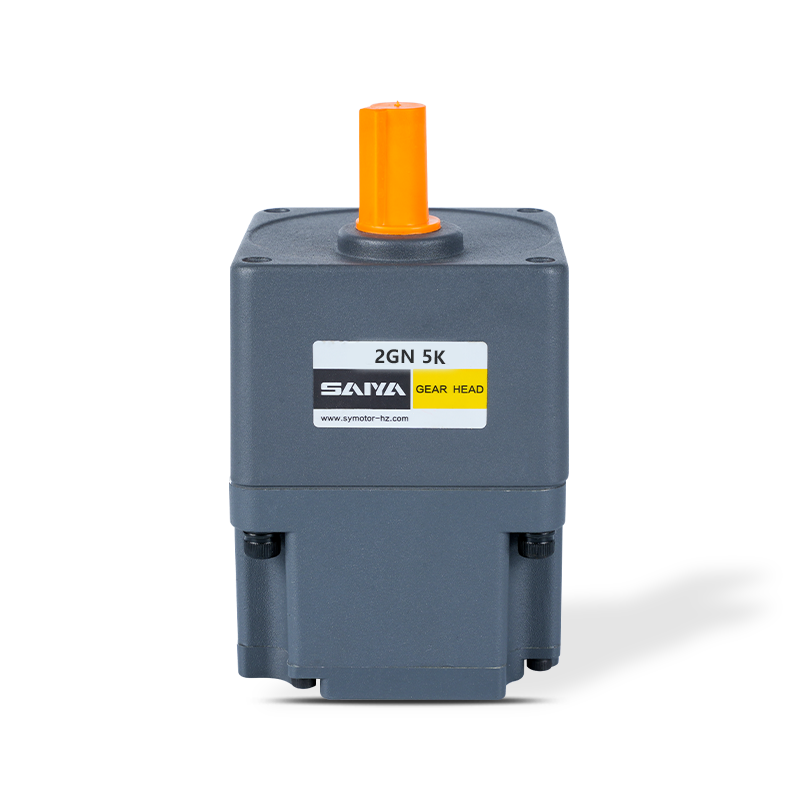
Der 24 -V -bürstenlose Zahnradmotor ist ein vielseitiger und effizienter Motor für eine Reihe von Anwendungen. Mit den Abmessungen im Bereich von 60 mm x 60 mm bis 104 mm x 104 mm kann dieser Motor...
Siehe Details -
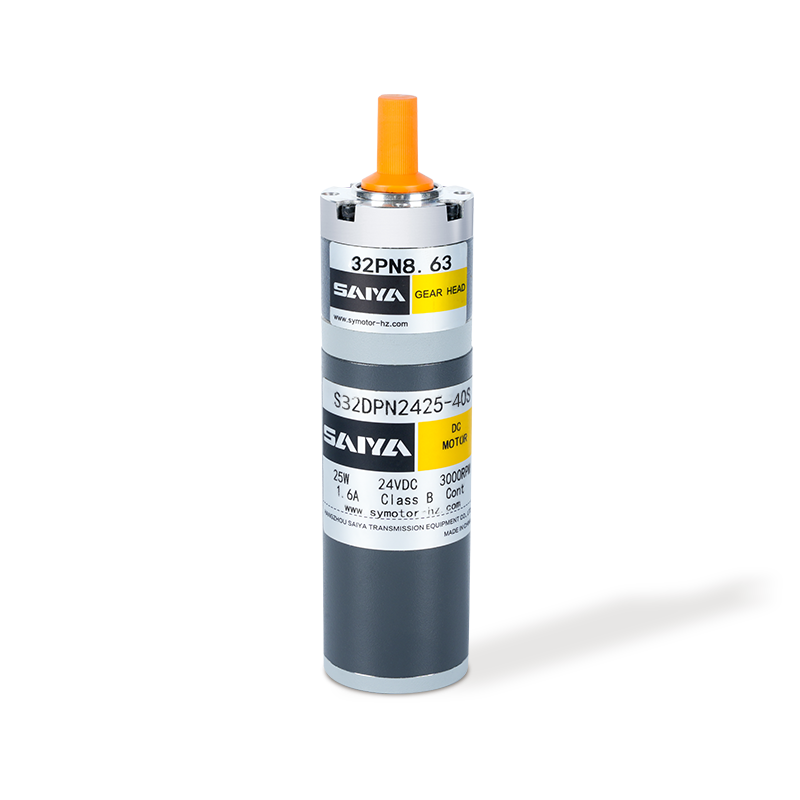
Der 32 mm gebürstete Planetary -Zahnradmotor ist eine kompakte und effiziente Lösung für verschiedene Anwendungen, die ein hohes Drehmoment und eine präzise Steuerung erfordern. Mit einem Durchmess...
Siehe Details -
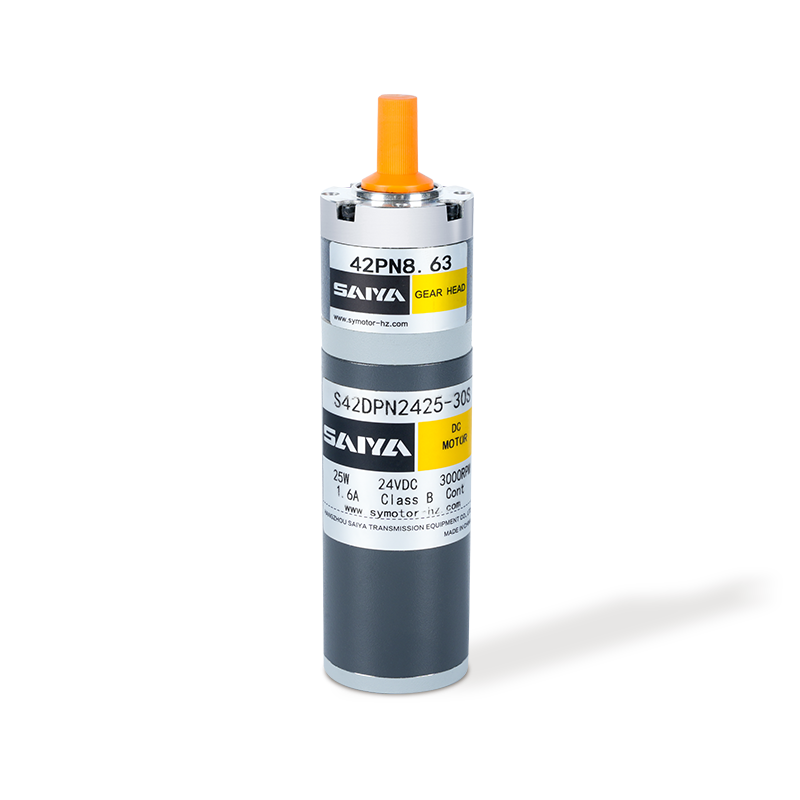
Der 42 -mm -Pinsel -Planetary -Zahnradmotor ist eine vielseitige und effiziente Komponente, die in verschiedenen Anwendungen häufig verwendet wird, die eine präzise Drehmoment- und Geschwindigkeits...
Siehe Details -
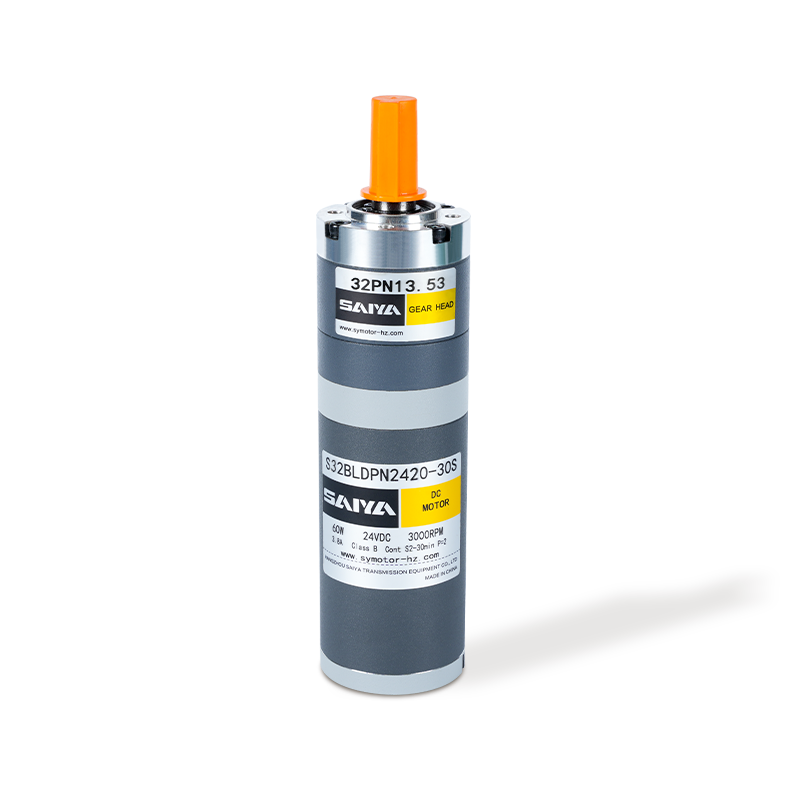
Der 32-mm-bürstenlose Planetary-Zahnradmotor ist eine Hochleistungs-kompakte Lösung, die ideal für Anwendungen, die Effizienz und Zuverlässigkeit erfordern. Dieser Motor arbeitet bei einer Nennspan...
Siehe Details -
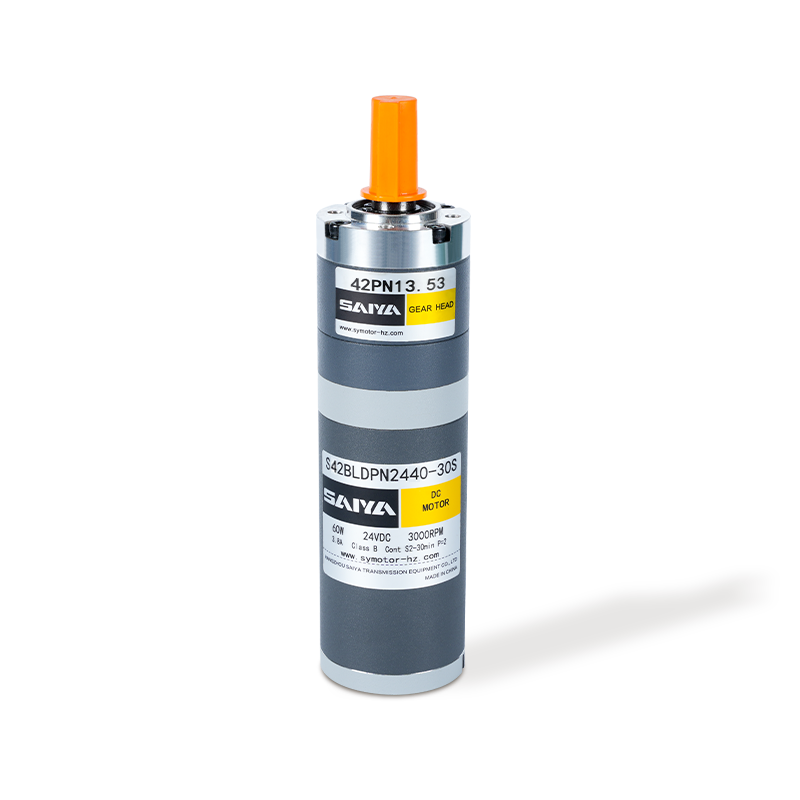
Der 42-mm-planetarische Motor mit bürstenlosen bürstenlosen ist ein hocheffizientes Motorprodukt, das in verschiedenen Szenarien, die eine Präzisionsübertragung erfordern, häufig verwendet wird. De...
Siehe Details -
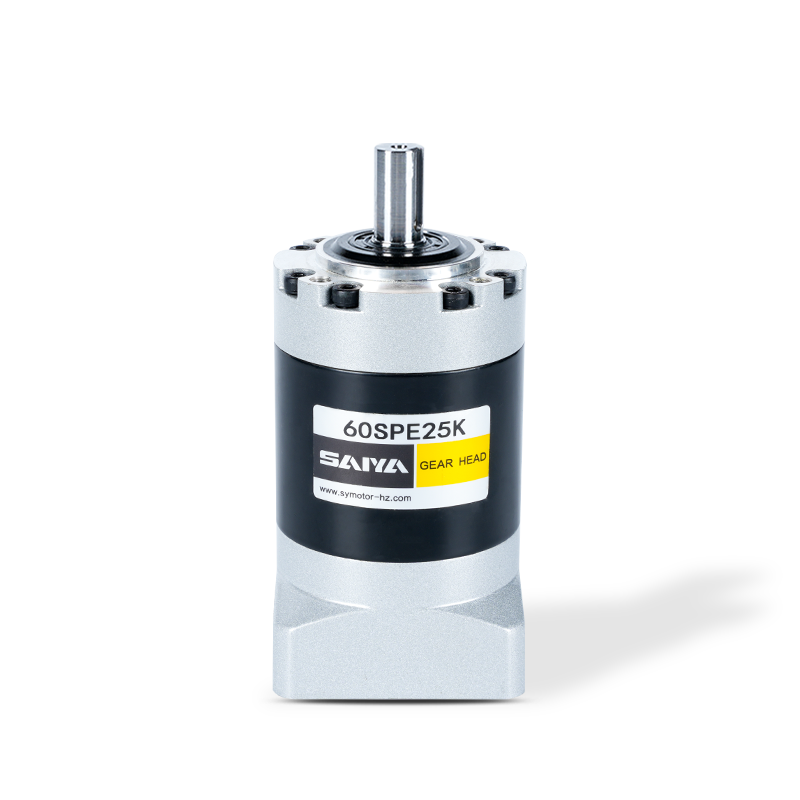
Die SPE -Seriengetriebe, Flanschgrößenbereich mit 40, 60, 80, 120 und 160 Modellen sind so konzipiert, dass sie effiziente und robuste Stromübertragungslösungen bieten. Diese Getriebe verfügen über...
Siehe Details -
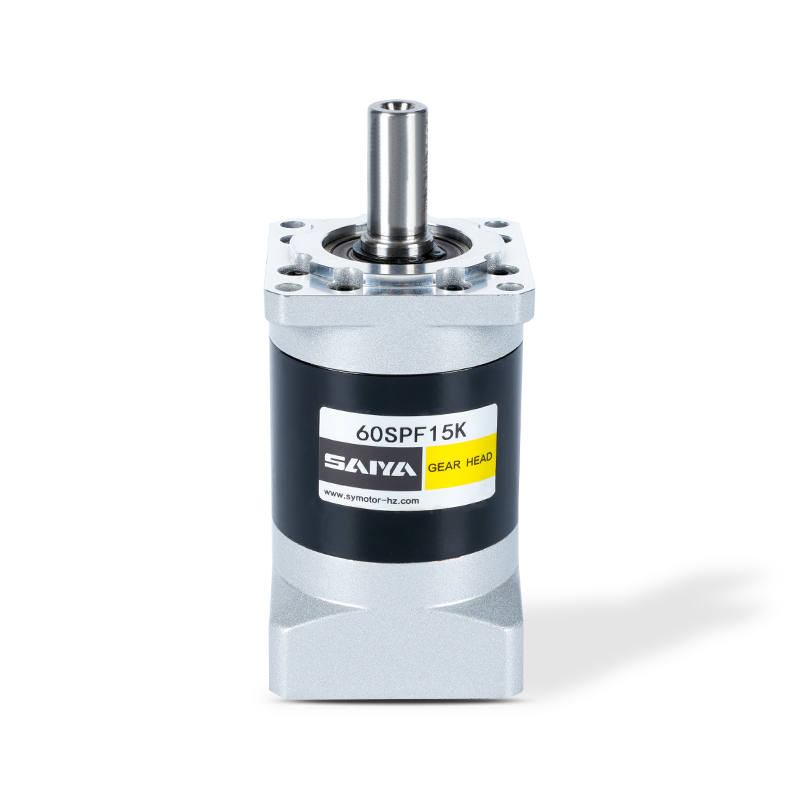
Die SPF -Serie verfügt über quadratische Ausgangsflansche, die Abmessungen von 40 mm bis 160 mm entsprechen. Diese Flansche sind so konstruiert, dass sie in verschiedenen industriellen Anwendungen ...
Siehe Details -
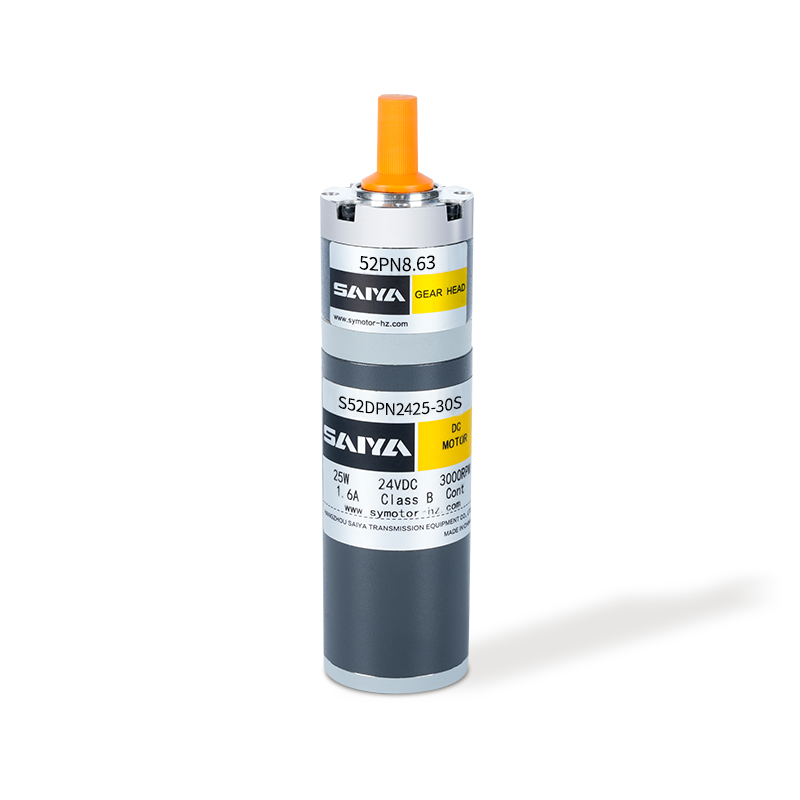
Der 52 mm gebürstete Planetary -Zahnradmotor ist eine kompakte und effiziente Lösung, die für verschiedene Anwendungen ausgelegt ist, die ein hohes Drehmoment und eine präzise Steuerung erfordern. ...
Siehe Details -
Der 62 -mm -Pinsel -Planetary -Zahnradmotor ist eine vielseitige und effiziente Komponente, die in verschiedenen Anwendungen häufig verwendet wird, die eine präzise Drehmoment- und Geschwindigkeits...
Siehe Details
Kontaktdaten
- TEL: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- E-mail: [email protected] / [email protected] / [email protected]
- Büro: Hangzhou Saiya Transmissionon Equipment Co., Ltd.
- Office Address: Zimmer 2201, Wanyin -Gebäude, Stadt Hangzhou, Provinz Zhejiang
- Fabrik: Zhejiang Saiya Intelligent Manufacturing Co., Ltd.
- Factory Address: Nr. 35 Gebäude, Zhongnan High-Tech Yunhe Zhigu Industrial Park, Xinan Town, Deqing County, Huzhou City, Zhejiang, China
Schneller Link
PRODUKT
Wenn Sie interessiert sind
In unseren Produkten,
Bitte konsultieren Sie uns
Copyright © Zhejiang Saiya Intelligent Manufacturing Co., Ltd. All Rights Reserved.
Custom Gear Reduction Motors Lieferanten
